Title
Sequentielle Schaltungen
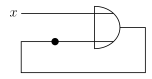
Beobachtung
- Das ist kein Schaltnetz
- Es ist eine “baubare” Schaltung
- Was passiert in dieser Schaltung?
Sequentielle Schaltungen
Was passiert in dieser Schaltung?
| \(x\) | \(y\) | \(x \lor \overline{y}\) |
|---|---|---|
| 0 | 0 | 1 |
| 0 | 1 | 0 |
| 1 | 0 | 1 |
| 1 | 1 | 1 |
Eine konkrete sequentielle Schaltung
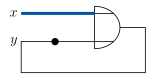
Was passiert in dieser Schaltung?
| \(x\) | \(y\) | \(x \lor \overline{y}\) |
|---|---|---|
| 0 | 0 | 1 |
| 0 | 1 | 0 |
| 1 | 0 | 1 |
| 1 | 1 | 1 |
Eine konkrete sequentielle Schaltung
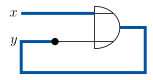
Was passiert in dieser Schaltung?
| \(x\) | \(y\) | \(x \lor \overline{y}\) |
|---|---|---|
| 0 | 0 | 1 |
| 0 | 1 | 0 |
| 1 | 0 | 1 |
| 1 | 1 | 1 |
Eine konkrete sequentielle Schaltung
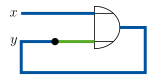
Was passiert in dieser Schaltung? Offensichtlich stabil.
| \(x\) | \(y\) | \(x \lor \overline{y}\) |
|---|---|---|
| 0 | 0 | 1 |
| 0 | 1 | 0 |
| 1 | 0 | 1 |
| 1 | 1 | 1 |
Eine konkrete sequentielle Schaltung
Was passiert in dieser Schaltung?
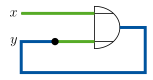
| \(x\) | \(y\) | \(x \lor \overline{y}\) |
|---|---|---|
| 0 | 0 | 1 |
| 0 | 1 | 0 |
| 1 | 0 | 1 |
| 1 | 1 | 1 |
Eine konkrete sequentielle Schaltung
Was passiert in dieser Schaltung?
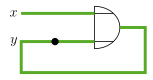
| \(x\) | \(y\) | \(x \lor \overline{y}\) |
|---|---|---|
| 0 | 0 | 1 |
| 0 | 1 | 0 |
| 1 | 0 | 1 |
| 1 | 1 | 1 |
Eine konkrete sequentielle Schaltung
Was passiert in dieser Schaltung?
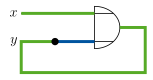
| \(x\) | \(y\) | \(x \lor \overline{y}\) |
|---|---|---|
| 0 | 0 | 1 |
| 0 | 1 | 0 |
| 1 | 0 | 1 |
| 1 | 1 | 1 |
Eine konkrete sequentielle Schaltung
Was passiert in dieser Schaltung?
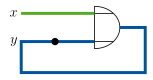
| \(x\) | \(y\) | \(x \lor \overline{y}\) |
|---|---|---|
| 0 | 0 | 1 |
| 0 | 1 | 0 |
| 1 | 0 | 1 |
| 1 | 1 | 1 |
Eine konkrete sequentielle Schaltung
Was passiert in dieser Schaltung?
| \(x\) | \(y\) | \(x \lor \overline{y}\) |
|---|---|---|
| 0 | 0 | 1 |
| 0 | 1 | 0 |
| 1 | 0 | 1 |
| 1 | 1 | 1 |
Eine konkrete sequentielle Schaltung
Was passiert in dieser Schaltung?
| \(x\) | \(y\) | \(x \lor \overline{y}\) |
|---|---|---|
| 0 | 0 | 1 |
| 0 | 1 | 0 |
| 1 | 0 | 1 |
| 1 | 1 | 1 |
Eine konkrete sequentielle Schaltung
Was passiert in dieser Schaltung?
| \(x\) | \(y\) | \(x \lor \overline{y}\) |
|---|---|---|
| 0 | 0 | 1 |
| 0 | 1 | 0 |
| 1 | 0 | 1 |
| 1 | 1 | 1 |
Beobachtung: Und immer weiter so …
Natürlich: In der Realität viel schneller
Darum heißt die Schaltung Flimmerschaltung
Ein zweites Beispiel
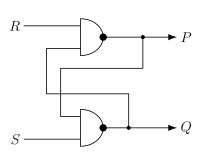
| \(x\) | \(y\) | \(\overline{xy}\) |
|---|---|---|
| 0 | 0 | 1 |
| 0 | 1 | 1 |
| 1 | 0 | 1 |
| 1 | 1 | 0 |
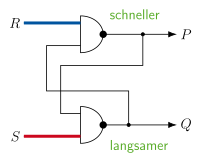
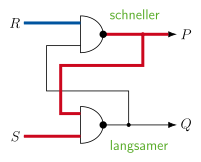
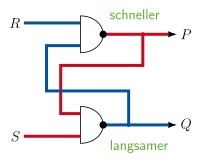
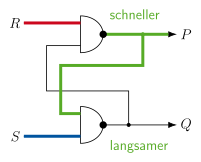
| \(R_t\) | \(S_t\) | \(P_{t+\Delta}\) | \(Q_{t+\Delta}\) | \(P_{t+2\Delta}\) | \(Q_{t+2\Delta}\) |
|---|---|---|---|---|---|
| 0 | 0 | ||||
| 0 | 1 | ||||
| 1 | 0 | ||||
| 1 | 1 |
\(\Delta\): Zeit, in der beide Gatter genau einmal schalten
Ein zweites Beispiel
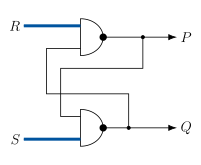
| \(x\) | \(y\) | \(\overline{xy}\) |
|---|---|---|
| 0 | 0 | 1 |
| 0 | 1 | 1 |
| 1 | 0 | 1 |
| 1 | 1 | 0 |
| \(R_t\) | \(S_t\) | \(P_{t+\Delta}\) | \(Q_{t+\Delta}\) | \(P_{t+2\Delta}\) | \(Q_{t+2\Delta}\) |
|---|---|---|---|---|---|
| 0 | 0 | ||||
| 0 | 1 | ||||
| 1 | 0 | ||||
| 1 | 1 |
\(\Delta\): Zeit, in der beide Gatter genau einmal schalten
Ein zweites Beispiel
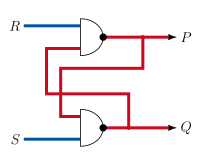
| \(x\) | \(y\) | \(\overline{xy}\) |
|---|---|---|
| 0 | 0 | 1 |
| 0 | 1 | 1 |
| 1 | 0 | 1 |
| 1 | 1 | 0 |
| \(R_t\) | \(S_t\) | \(P_{t+\Delta}\) | \(Q_{t+\Delta}\) | \(P_{t+2\Delta}\) | \(Q_{t+2\Delta}\) |
|---|---|---|---|---|---|
| 0 | 0 | 1 | 1 | ||
| 0 | 1 | ||||
| 1 | 0 | ||||
| 1 | 1 |
\(\Delta\): Zeit, in der beide Gatter genau einmal schalten
Ein zweites Beispiel
| \(x\) | \(y\) | \(\overline{xy}\) |
|---|---|---|
| 0 | 0 | 1 |
| 0 | 1 | 1 |
| 1 | 0 | 1 |
| 1 | 1 | 0 |
| \(R_t\) | \(S_t\) | \(P_{t+\Delta}\) | \(Q_{t+\Delta}\) | \(P_{t+2\Delta}\) | \(Q_{t+2\Delta}\) |
|---|---|---|---|---|---|
| 0 | 0 | 1 | 1 | 1 | 1 |
| 0 | 1 | ||||
| 1 | 0 | ||||
| 1 | 1 |
\(\Delta\): Zeit, in der beide Gatter genau einmal schalten
Ein zweites Beispiel
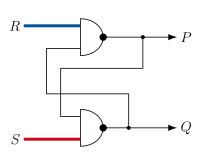
| \(x\) | \(y\) | \(\overline{xy}\) |
|---|---|---|
| 0 | 0 | 1 |
| 0 | 1 | 1 |
| 1 | 0 | 1 |
| 1 | 1 | 0 |
| \(R_t\) | \(S_t\) | \(P_{t+\Delta}\) | \(Q_{t+\Delta}\) | \(P_{t+2\Delta}\) | \(Q_{t+2\Delta}\) |
|---|---|---|---|---|---|
| 0 | 0 | 1 | 1 | 1 | 1 |
| 0 | 1 | ||||
| 1 | 0 | ||||
| 1 | 1 |
\(\Delta\): Zeit, in der beide Gatter genau einmal schalten
Ein zweites Beispiel
| \(x\) | \(y\) | \(\overline{xy}\) |
|---|---|---|
| 0 | 0 | 1 |
| 0 | 1 | 1 |
| 1 | 0 | 1 |
| 1 | 1 | 0 |
| \(R_t\) | \(S_t\) | \(P_{t+\Delta}\) | \(Q_{t+\Delta}\) | \(P_{t+2\Delta}\) | \(Q_{t+2\Delta}\) |
|---|---|---|---|---|---|
| 0 | 0 | 1 | 1 | 1 | 1 |
| 0 | 1 | ||||
| 1 | 0 | ||||
| 1 | 1 |
\(\Delta\): Zeit, in der beide Gatter genau einmal schalten
Ein zweites Beispiel
| \(x\) | \(y\) | \(\overline{xy}\) |
|---|---|---|
| 0 | 0 | 1 |
| 0 | 1 | 1 |
| 1 | 0 | 1 |
| 1 | 1 | 0 |
| \(R_t\) | \(S_t\) | \(P_{t+\Delta}\) | \(Q_{t+\Delta}\) | \(P_{t+2\Delta}\) | \(Q_{t+2\Delta}\) |
|---|---|---|---|---|---|
| 0 | 0 | 1 | 1 | 1 | 1 |
| 0 | 1 | ||||
| 1 | 0 | ||||
| 1 | 1 |
\(\Delta\): Zeit, in der beide Gatter genau einmal schalten
Ein zweites Beispiel
| \(x\) | \(y\) | \(\overline{xy}\) |
|---|---|---|
| 0 | 0 | 1 |
| 0 | 1 | 1 |
| 1 | 0 | 1 |
| 1 | 1 | 0 |
| \(R_t\) | \(S_t\) | \(P_{t+\Delta}\) | \(Q_{t+\Delta}\) | \(P_{t+2\Delta}\) | \(Q_{t+2\Delta}\) |
|---|---|---|---|---|---|
| 0 | 0 | 1 | 1 | 1 | 1 |
| 0 | 1 | 1 | 0 | ||
| 1 | 0 | ||||
| 1 | 1 |
\(\Delta\): Zeit, in der beide Gatter genau einmal schalten
Ein zweites Beispiel
| \(x\) | \(y\) | \(\overline{xy}\) |
|---|---|---|
| 0 | 0 | 1 |
| 0 | 1 | 1 |
| 1 | 0 | 1 |
| 1 | 1 | 0 |
| \(R_t\) | \(S_t\) | \(P_{t+\Delta}\) | \(Q_{t+\Delta}\) | \(P_{t+2\Delta}\) | \(Q_{t+2\Delta}\) |
|---|---|---|---|---|---|
| 0 | 0 | 1 | 1 | 1 | 1 |
| 0 | 1 | 1 | 0 | 1 | 0 |
| 1 | 0 | ||||
| 1 | 1 |
\(\Delta\): Zeit, in der beide Gatter genau einmal schalten
Ein zweites Beispiel
| \(x\) | \(y\) | \(\overline{xy}\) |
|---|---|---|
| 0 | 0 | 1 |
| 0 | 1 | 1 |
| 1 | 0 | 1 |
| 1 | 1 | 0 |
| \(R_t\) | \(S_t\) | \(P_{t+\Delta}\) | \(Q_{t+\Delta}\) | \(P_{t+2\Delta}\) | \(Q_{t+2\Delta}\) |
|---|---|---|---|---|---|
| 0 | 0 | 1 | 1 | 1 | 1 |
| 0 | 1 | 1 | 0 | 1 | 0 |
| 1 | 0 | ||||
| 1 | 1 |
\(\Delta\): Zeit, in der beide Gatter genau einmal schalten
Ein zweites Beispiel
| \(x\) | \(y\) | \(\overline{xy}\) |
|---|---|---|
| 0 | 0 | 1 |
| 0 | 1 | 1 |
| 1 | 0 | 1 |
| 1 | 1 | 0 |
| \(R_t\) | \(S_t\) | \(P_{t+\Delta}\) | \(Q_{t+\Delta}\) | \(P_{t+2\Delta}\) | \(Q_{t+2\Delta}\) |
|---|---|---|---|---|---|
| 0 | 0 | 1 | 1 | 1 | 1 |
| 0 | 1 | 1 | 0 | 1 | 0 |
| 1 | 0 | ||||
| 1 | 1 |
\(\Delta\): Zeit, in der beide Gatter genau einmal schalten
Ein zweites Beispiel
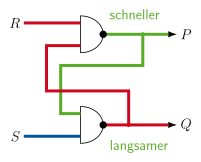
| \(x\) | \(y\) | \(\overline{xy}\) |
|---|---|---|
| 0 | 0 | 1 |
| 0 | 1 | 1 |
| 1 | 0 | 1 |
| 1 | 1 | 0 |
| \(R_t\) | \(S_t\) | \(P_{t+\Delta}\) | \(Q_{t+\Delta}\) | \(P_{t+2\Delta}\) | \(Q_{t+2\Delta}\) |
|---|---|---|---|---|---|
| 0 | 0 | 1 | 1 | 1 | 1 |
| 0 | 1 | 1 | 0 | 1 | 0 |
| 1 | 0 | \(\overline{Q_t}\) | 1 | ||
| 1 | 1 |
\(\Delta\): Zeit, in der beide Gatter genau einmal schalten
Ein zweites Beispiel
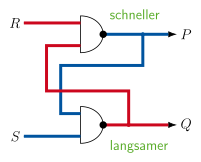
| \(x\) | \(y\) | \(\overline{xy}\) |
|---|---|---|
| 0 | 0 | 1 |
| 0 | 1 | 1 |
| 1 | 0 | 1 |
| 1 | 1 | 0 |
| \(R_t\) | \(S_t\) | \(P_{t+\Delta}\) | \(Q_{t+\Delta}\) | \(P_{t+2\Delta}\) | \(Q_{t+2\Delta}\) |
|---|---|---|---|---|---|
| 0 | 0 | 1 | 1 | 1 | 1 |
| 0 | 1 | 1 | 0 | 1 | 0 |
| 1 | 0 | \(\overline{Q_t}\) | 1 | 0 | 1 |
| 1 | 1 |
\(\Delta\): Zeit, in der beide Gatter genau einmal schalten
Ein zweites Beispiel
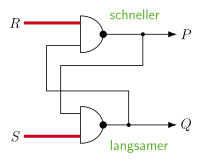
| \(x\) | \(y\) | \(\overline{xy}\) |
|---|---|---|
| 0 | 0 | 1 |
| 0 | 1 | 1 |
| 1 | 0 | 1 |
| 1 | 1 | 0 |
| \(R_t\) | \(S_t\) | \(P_{t+\Delta}\) | \(Q_{t+\Delta}\) | \(P_{t+2\Delta}\) | \(Q_{t+2\Delta}\) |
|---|---|---|---|---|---|
| 0 | 0 | 1 | 1 | 1 | 1 |
| 0 | 1 | 1 | 0 | 1 | 0 |
| 1 | 0 | \(\overline{Q_t}\) | 1 | 0 | 1 |
| 1 | 1 |
\(\Delta\): Zeit, in der beide Gatter genau einmal schalten
Ein zweites Beispiel
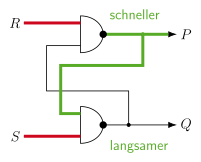
| \(x\) | \(y\) | \(\overline{xy}\) |
|---|---|---|
| 0 | 0 | 1 |
| 0 | 1 | 1 |
| 1 | 0 | 1 |
| 1 | 1 | 0 |
| \(R_t\) | \(S_t\) | \(P_{t+\Delta}\) | \(Q_{t+\Delta}\) | \(P_{t+2\Delta}\) | \(Q_{t+2\Delta}\) |
|---|---|---|---|---|---|
| 0 | 0 | 1 | 1 | 1 | 1 |
| 0 | 1 | 1 | 0 | 1 | 0 |
| 1 | 0 | \(\overline{Q_t}\) | 1 | 0 | 1 |
| 1 | 1 |
\(\Delta\): Zeit, in der beide Gatter genau einmal schalten
Ein zweites Beispiel
| \(x\) | \(y\) | \(\overline{xy}\) |
|---|---|---|
| 0 | 0 | 1 |
| 0 | 1 | 1 |
| 1 | 0 | 1 |
| 1 | 1 | 0 |
| \(R_t\) | \(S_t\) | \(P_{t+\Delta}\) | \(Q_{t+\Delta}\) | \(P_{t+2\Delta}\) | \(Q_{t+2\Delta}\) |
|---|---|---|---|---|---|
| 0 | 0 | 1 | 1 | 1 | 1 |
| 0 | 1 | 1 | 0 | 1 | 0 |
| 1 | 0 | \(\overline{Q_t}\) | 1 | 0 | 1 |
| 1 | 1 | \(\overline{Q_t}\) | \(Q_t\) |
\(\Delta\): Zeit, in der beide Gatter genau einmal schalten
Ein zweites Beispiel
| \(x\) | \(y\) | \(\overline{xy}\) |
|---|---|---|
| 0 | 0 | 1 |
| 0 | 1 | 1 |
| 1 | 0 | 1 |
| 1 | 1 | 0 |
| \(R_t\) | \(S_t\) | \(P_{t+\Delta}\) | \(Q_{t+\Delta}\) | \(P_{t+2\Delta}\) | \(Q_{t+2\Delta}\) |
|---|---|---|---|---|---|
| 0 | 0 | 1 | 1 | 1 | 1 |
| 0 | 1 | 1 | 0 | 1 | 0 |
| 1 | 0 | \(\overline{Q_t}\) | 1 | 0 | 1 |
| 1 | 1 | \(\overline{Q_t}\) | \(Q_t\) | \(\overline{Q_t}\) | \(Q_t\) |
\(\Delta\): Zeit, in der beide Gatter genau einmal schalten
Ein zweites Beispiel
| \(x\) | \(y\) | \(\overline{xy}\) |
|---|---|---|
| 0 | 0 | 1 |
| 0 | 1 | 1 |
| 1 | 0 | 1 |
| 1 | 1 | 0 |
| \(R_t\) | \(S_t\) | \(P_{t+\Delta}\) | \(Q_{t+\Delta}\) | \(P_{t+2\Delta}\) | \(Q_{t+2\Delta}\) |
|---|---|---|---|---|---|
| 0 | 0 | 1 | 1 | 1 | 1 |
| 0 | 1 | 1 | \(\overline{P_t}\) | 1 | 0 |
| 1 | 0 | 0 | 1 | 0 | 1 |
| 1 | 1 | \(P_t\) | \(\overline{P_t}\) | \(P_t\) | \(\overline{P_t}\) |
\(\Delta\): Zeit, in der beide Gatter genau einmal schalten
Bi-stabile NAND-Kippstufe
Anmerkung: Heißt auch Latch
Positiv: Kippt, flimmert nicht
Negativ: Verhalten hängt von Schaltzeiten der beiden Gatter ab
Genauer beobachtet: Verhalten hängt manchmal von Schaltzeiten der beiden Gatter ab
Analyse der bi-stabilen NAND-Kippstufe
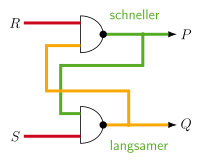
1. Fall: oberes NAND-Gatter schneller
| \(R_t\) | \(S_t\) | \(P_{t+\Delta}\) | \(Q_{t+\Delta}\) | \(P_{t+2\Delta}\) | \(Q_{t+2\Delta}\) |
|---|---|---|---|---|---|
| 0 | 0 | 1 | 1 | 1 | 1 |
| 0 | 1 | 1 | 0 | 1 | 0 |
| 1 | 0 | \(\overline{Q_t}\) | 1 | 0 | 1 |
| 1 | 1 | \(\overline{Q_t}\) | \(Q_t\) | \(\overline{Q_t}\) | \(Q_t\) |
\[P_{t+2\Delta} = \overline{RQ_{t+\Delta}}\]
\[ \begin{aligned} &= \overline{R} \lor \overline{Q_{t+\Delta}} = \overline{R} \lor \overline{\overline{SP_{t+\Delta}}} = \overline{R} \lor SP_{t+\Delta}\\ &= \overline{R} \lor S\overline{RQ_t} = \overline{R} \lor S(\overline{R} \lor \overline{Q_t}) = \overline{R} \lor S\overline{R} \lor S\overline{Q_t}\\ &= \overline{R} \lor S\overline{Q_t} \end{aligned} \]
Analyse der bi-stabilen NAND-Kippstufe
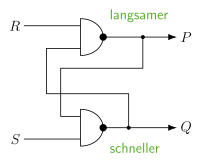
2. Fall: unteres NAND-Gatter schneller
| \(R_t\) | \(S_t\) | \(P_{t+\Delta}\) | \(Q_{t+\Delta}\) | \(P_{t+2\Delta}\) | \(Q_{t+2\Delta}\) |
|---|---|---|---|---|---|
| 0 | 0 | 1 | 1 | 1 | 1 |
| 0 | 1 | 1 | \(\overline{P_t}\) | 1 | 0 |
| 1 | 0 | 0 | 1 | 0 | 1 |
| 1 | 1 | \(P_t\) | \(\overline{P_t}\) | \(P_t\) | \(\overline{P_t}\) |
\[P_{t+2\Delta} = \overline{RQ_{t+2\Delta}}\]
\[ \begin{aligned} &= \overline{R} \lor \overline{Q_{t+2\Delta}} = \overline{R} \lor \overline{\overline{SP_{t+\Delta}}} = \overline{R} \lor SP_{t+\Delta}\\ &= \overline{R} \lor S\overline{RQ_{t+\Delta}} = \overline{R} \lor S(\overline{R} \lor \overline{Q_{t+\Delta}}) = \overline{R} \lor S\overline{R} \lor S\overline{Q_{t+\Delta}}\\ &= \overline{R} \lor S\overline{Q_{t+\Delta}} = \overline{R} \lor S\overline{\overline{SP_t}} = \overline{R} \lor SSP_t = \overline{R} \lor SP_t \end{aligned} \]
Analyse der bi-stabilen NAND-Kippstufe
1. Fall: oberes NAND-Gatter schneller
| \(R_t\) | \(S_t\) | \(P_{t+\Delta}\) | \(Q_{t+\Delta}\) | \(P_{t+2\Delta}\) | \(Q_{t+2\Delta}\) |
|---|---|---|---|---|---|
| 0 | 0 | 1 | 1 | 1 | 1 |
| 0 | 1 | 1 | 0 | 1 | 0 |
| 1 | 0 | \(\overline{Q_t}\) | 1 | 0 | 1 |
| 1 | 1 | \(\overline{Q_t}\) | \(Q_t\) | \(\overline{Q_t}\) | \(Q_t\) |
\[ \begin{aligned} Q_{t+2\Delta} &= \overline{SP_{t+2\Delta}} = \overline{S} \lor \overline{P_{t+2\Delta}} = \overline{S} \lor \overline{\overline{RQ_{t+\Delta}}} = \overline{S} \lor RQ_{t+\Delta}\\ &= \overline{S} \lor R\overline{SP_{t+\Delta}} = \overline{S} \lor R(\overline{S} \lor \overline{P_{t+\Delta}}) = \overline{S} \lor R\overline{S} \lor R\overline{P_{t+\Delta}}\\ &= \overline{S} \lor R\overline{P_{t+\Delta}} = \overline{S} \lor R\overline{RQ_t} = \overline{S} \lor RRQ_t = \overline{S} \lor RQ_t \end{aligned} \]
Analyse der bi-stabilen NAND-Kippstufe
2. Fall: unteres NAND-Gatter schneller
| \(R_t\) | \(S_t\) | \(P_{t+\Delta}\) | \(Q_{t+\Delta}\) | \(P_{t+2\Delta}\) | \(Q_{t+2\Delta}\) |
|---|---|---|---|---|---|
| 0 | 0 | 1 | 1 | 1 | 1 |
| 0 | 1 | 1 | \(\overline{P_t}\) | 1 | 0 |
| 1 | 0 | 0 | 1 | 0 | 1 |
| 1 | 1 | \(P_t\) | \(\overline{P_t}\) | \(P_t\) | \(\overline{P_t}\) |
\[ \begin{aligned} Q_{t+2\Delta} &= \overline{SP_{t+\Delta}} = \overline{S} \lor \overline{P_{t+\Delta}} = \overline{S} \lor \overline{\overline{RQ_{t+\Delta}}} = \overline{S} \lor RQ_{t+\Delta}\\ &= \overline{S} \lor R\overline{SP_t} = \overline{S} \lor R(\overline{S} \lor \overline{P_t}) = \overline{S} \lor R\overline{S} \lor R\overline{P_t}\\ &= \overline{S} \lor R\overline{P_t} \end{aligned} \]
Beispiel Mealy-Automat
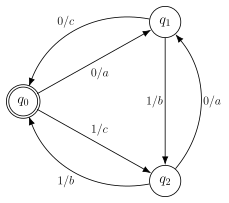
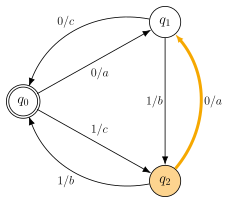
\(Q = \{q_0, q_1, q_2\}\)
\(\Sigma = \{0, 1\}\)
\(\Delta = \{a, b, c\}\)
Eingabe: \(0\;\;1\;\;0\;\;0\)
Ausgabe:
Beispiel Mealy-Automat
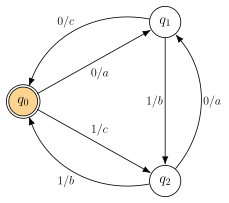
\(Q = \{q_0, q_1, q_2\}\)
\(\Sigma = \{0, 1\}\)
\(\Delta = \{a, b, c\}\)
Eingabe: \(\underline{\mathbf{0}}\;\;1\;\;0\;\;0\)
Ausgabe:
Beispiel Mealy-Automat
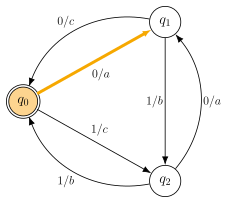
\(Q = \{q_0, q_1, q_2\}\)
\(\Sigma = \{0, 1\}\)
\(\Delta = \{a, b, c\}\)
Eingabe: \(\underline{\mathbf{0}}\;\;1\;\;0\;\;0\)
Ausgabe:
Beispiel Mealy-Automat
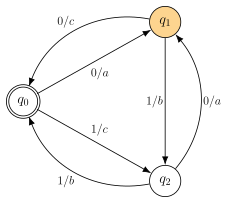
\(Q = \{q_0, q_1, q_2\}\)
\(\Sigma = \{0, 1\}\)
\(\Delta = \{a, b, c\}\)
Eingabe: \(0\;\;\underline{\mathbf{1}}\;\;0\;\;0\)
Ausgabe: a
Beispiel Mealy-Automat
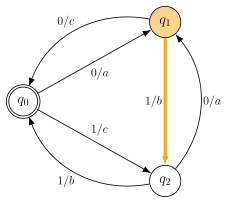
\(Q = \{q_0, q_1, q_2\}\)
\(\Sigma = \{0, 1\}\)
\(\Delta = \{a, b, c\}\)
Eingabe: \(0\;\;\underline{\mathbf{1}}\;\;0\;\;0\)
Ausgabe: a b
Beispiel Mealy-Automat
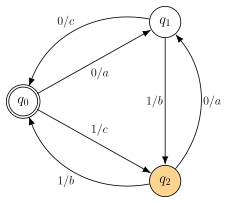
\(Q = \{q_0, q_1, q_2\}\)
\(\Sigma = \{0, 1\}\)
\(\Delta = \{a, b, c\}\)
Eingabe: \(0\;\;1\;\;\underline{\mathbf{0}}\;\;0\)
Ausgabe: a b
Beispiel Mealy-Automat
\(Q = \{q_0, q_1, q_2\}\)
\(\Sigma = \{0, 1\}\)
\(\Delta = \{a, b, c\}\)
Eingabe: \(0\;\;1\;\;\underline{\mathbf{0}}\;\;0\)
Ausgabe: a b a
Beispiel Mealy-Automat
\(Q = \{q_0, q_1, q_2\}\)
\(\Sigma = \{0, 1\}\)
\(\Delta = \{a, b, c\}\)
Eingabe: \(0\;\;1\;\;0\;\;\underline{\mathbf{0}}\)
Ausgabe: a b a
Beispiel Mealy-Automat
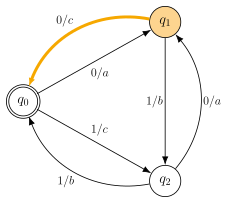
\(Q = \{q_0, q_1, q_2\}\)
\(\Sigma = \{0, 1\}\)
\(\Delta = \{a, b, c\}\)
Eingabe: \(0\;\;1\;\;0\;\;\underline{\mathbf{0}}\)
Ausgabe: a b a
Beispiel Mealy-Automat
\(Q = \{q_0, q_1, q_2\}\)
\(\Sigma = \{0, 1\}\)
\(\Delta = \{a, b, c\}\)
Eingabe: \(0\;\;1\;\;0\;\;\underline{\mathbf{0}}\)
Ausgabe: a b a c
Einfacher Beispiel-Automat
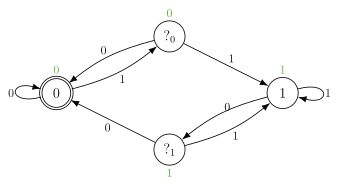
Aufgabe: Einfache „Datenglättung“: Filtere isolierte Bits aus Datenstrom aus.
Es gilt: \(\Sigma := \{0, 1\}, \Delta := \{0, 1\}\)
Mealy-Automat
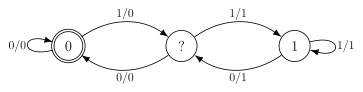
mit \(Q := \{0, 1, ?\}, q_0 := 0\)
Äquivalente Automaten „Bit-Filter“
Mealy-Automat
Moore-Automat
Automaten & Schaltungen: Synchrone Schaltwerke
Erinnerung: bi-stabile NAND-Kippstufe
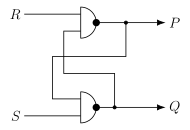
| \(R_t\) | \(S_t\) | \(P_{t+2\Delta}\) | \(Q_{t+2\Delta}\) |
|---|---|---|---|
| 0 | 1 | 1 | 0 |
| 1 | 0 | 0 | 1 |
| 1 | 1 | \(P_t\) | \(\overline{P_t}\) |
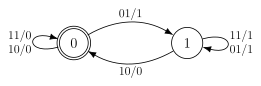
\(Q = \{0, 1\}, q_0 = 0\)
\(\Sigma = \{01, 10, 11\}\)
\(\Delta = \{0, 1\}\)
\(R\): Reset, \(S\): Set
Vergleich Automat und NAND-Kippstufe
Nicht getaktet
| \(R_t\) | \(S_t\) | \(P_{t+2\Delta}\) | \(Q_{t+2\Delta}\) |
|---|---|---|---|
| 0 | 1 | 1 | 0 |
| 1 | 0 | 0 | 1 |
| 1 | 1 | \(P_t\) | \(\overline{P_t}\) |
Getaktet
\(Q = \{0, 1\}, q_0 = 0\)
\(\Sigma = \{01, 10, 11\}\)
\(\Delta = \{0, 1\}\)
\(R\): Reset, \(S\): Set
RS-Flip-Flop
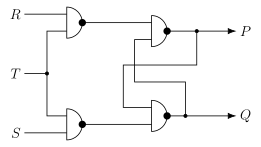
| \(R\) | \(S\) | \(Q\) |
|---|---|---|
| 0 | 0 | \(Q\) |
| 0 | 1 | 1 |
| 1 | 0 | 0 |
| 1 | 1 | nicht erlaubt |
Zustandstabelle NAND-Kippstufe
| \(R_t\) | \(S_t\) | \(P_{t+2\Delta}\) | \(Q_{t+2\Delta}\) |
|---|---|---|---|
| 0 | 0 | nicht erlaubt | nicht erlaubt |
| 0 | 1 | 1 | 0 |
| 1 | 0 | 0 | 1 |
| 1 | 1 | \(\overline{Q_t}\) | \(Q_t\) |
Wertetabelle NAND
| \(x\) | \(y\) | \(\overline{xy}\) |
|---|---|---|
| 0 | 0 | 1 |
| 0 | 1 | 1 |
| 1 | 0 | 1 |
| 1 | 1 | 0 |
\(R\): Reset, \(S\): Set
D-Flip-Flop
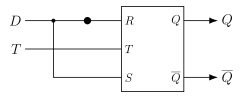
| \(D\) | \(Q\) |
|---|---|
| 0 | 0 |
| 1 | 1 |
Sinnlos?
Verzögerung um 1 Takt
Name: Delay
| \(R\) | \(S\) | \(Q\) |
|---|---|---|
| 0 | 0 | \(Q\) |
| 0 | 1 | 1 |
| 1 | 0 | 0 |
| 1 | 1 | nicht erlaubt |
JK-Flip-Flop
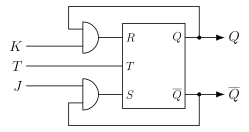
| \(J\) | \(K\) | \(R\) | \(S\) | \(Q\) |
|---|---|---|---|---|
| 0 | 0 | 0 | 0 | \(Q\) |
| 0 | 1 | \(Q\) | 0 | 0 |
| 1 | 0 | 0 | \(\overline{Q}\) | 1 |
| 1 | 1 | \(Q\) | \(\overline{Q}\) | \(\overline{Q}\) |
| \(R\) | \(S\) | \(Q\) |
|---|---|---|
| 0 | 0 | \(Q\) |
| 0 | 1 | 1 |
| 1 | 0 | 0 |
| 1 | 1 | nicht erlaubt |
Positiv: Alle Eingaben erlaubt, sinnvolle Funktionalität, vielseitig
\(J\): Jump, \(K\): Kill
T-Flip-Flop
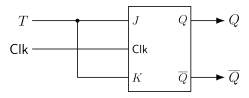
| \(T\) | \(Q\) |
|---|---|
| 0 | \(Q\) |
| 1 | \(\overline{Q}\) |
Name: Toggle
| \(J\) | \(K\) | \(Q\) |
|---|---|---|
| 0 | 0 | \(Q\) |
| 0 | 1 | 0 |
| 1 | 0 | 1 |
| 1 | 1 | \(\overline{Q}\) |
Huffman Schaltwerk-Modell
Ein allgemeines, formales Schaltwerkmodell
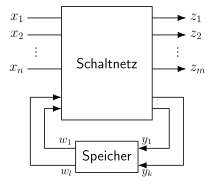
Beobachtung: Führt Gelerntes über Schaltnetze, Flip-Flops und Automaten sinnvoll zusammen
Huffman Schaltwerk-Modell
Etwas detaillierter
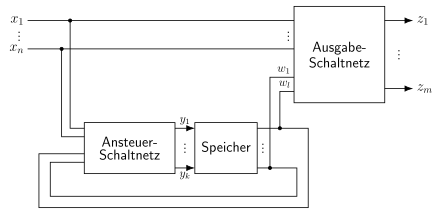
Entwurf Addierwerk: Schritt 1
Schritt 1: Spezifikation des Verhaltens
Entscheidung: Beschreibung durch Mealy-Automat
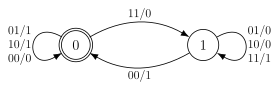
- Eingabealphabet: \(\Sigma = \{00, 01, 10, 11\}\)
- Ausgabealphabet: \(\Delta = \{0, 1\}\) (Summenbit)
- Zustandsmenge: \(Q = \{0, 1\}\) (Übertragsbit)
Entwurf Addierwerk: Schritt 6
Schritt 6: Entwurf passender boolescher Funktionen
| \(c_{\text{alt}}\) | \(x\) | \(y\) | \(c_{\text{neu}}\) | \(s\) | \(J\) | \(K\) |
|---|---|---|---|---|---|---|
| 0 | 0 | 0 | 0 | 0 | 0 | \(\ast\) |
| 0 | 0 | 1 | 0 | 1 | 0 | \(\ast\) |
| 0 | 1 | 0 | 0 | 1 | 0 | \(\ast\) |
| 0 | 1 | 1 | 1 | 0 | 1 | \(\ast\) |
| 1 | 0 | 0 | 0 | 1 | \(\boldsymbol{\ast}\) | 1 |
| 1 | 0 | 1 | 1 | 0 | \(\boldsymbol{\ast}\) | 0 |
| 1 | 1 | 0 | 1 | 0 | \(\boldsymbol{\ast}\) | 0 |
| 1 | 1 | 1 | 1 | 1 | \(\boldsymbol{\ast}\) | 0 |
Entwurf Addierwerk: Schritt 6
Schritt 6: Entwurf passender boolescher Funktionen
| \(c_{\text{alt}}\) | \(x\) | \(y\) | \(c_{\text{neu}}\) | \(s\) | \(J\) | \(K\) |
|---|---|---|---|---|---|---|
| 0 | 0 | 0 | 0 | 0 | 0 | \(\ast\) |
| 0 | 0 | 1 | 0 | 1 | 0 | \(\ast\) |
| 0 | 1 | 0 | 0 | 1 | 0 | \(\ast\) |
| 0 | 1 | 1 | 1 | 0 | 1 | \(\ast\) |
| 1 | 0 | 0 | 0 | 1 | \(\boldsymbol{\ast}\) | 1 |
| 1 | 0 | 1 | 1 | 0 | \(\boldsymbol{\ast}\) | 0 |
| 1 | 1 | 0 | 1 | 0 | \(\boldsymbol{\ast}\) | 0 |
| 1 | 1 | 1 | 1 | 1 | \(\boldsymbol{\ast}\) | 0 |
Entwurf Addierwerk: Schritt 6
Schritt 6: Entwurf passender boolescher Funktionen
| \(c_{\text{alt}}\) | \(x\) | \(y\) | \(c_{\text{neu}}\) | \(s\) | \(J\) | \(K\) |
|---|---|---|---|---|---|---|
| 0 | 0 | 0 | 0 | 0 | 0 | \(\ast\) |
| 0 | 0 | 1 | 0 | 1 | 0 | \(\ast\) |
| 0 | 1 | 0 | 0 | 1 | 0 | \(\ast\) |
| 0 | 1 | 1 | 1 | 0 | 1 | \(\ast\) |
| 1 | 0 | 0 | 0 | 1 | \(\boldsymbol{\ast}\) | 1 |
| 1 | 0 | 1 | 1 | 0 | \(\boldsymbol{\ast}\) | 0 |
| 1 | 1 | 0 | 1 | 0 | \(\boldsymbol{\ast}\) | 0 |
| 1 | 1 | 1 | 1 | 1 | \(\boldsymbol{\ast}\) | 0 |
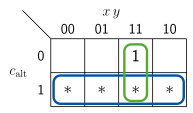
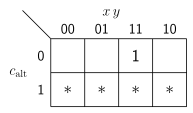
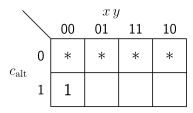
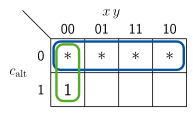
\(J(c_{\text{alt}}, x, y) = x\,y\)
Entwurf Addierwerk: Schritt 6
Schritt 6: Entwurf passender boolescher Funktionen
| \(c_{\text{alt}}\) | \(x\) | \(y\) | \(c_{\text{neu}}\) | \(s\) | \(J\) | \(K\) |
|---|---|---|---|---|---|---|
| 0 | 0 | 0 | 0 | 0 | 0 | \(\boldsymbol{\ast}\) |
| 0 | 0 | 1 | 0 | 1 | 0 | \(\boldsymbol{\ast}\) |
| 0 | 1 | 0 | 0 | 1 | 0 | \(\boldsymbol{\ast}\) |
| 0 | 1 | 1 | 1 | 0 | 1 | \(\boldsymbol{\ast}\) |
| 1 | 0 | 0 | 0 | 1 | \(\ast\) | 1 |
| 1 | 0 | 1 | 1 | 0 | \(\ast\) | 0 |
| 1 | 1 | 0 | 1 | 0 | \(\ast\) | 0 |
| 1 | 1 | 1 | 1 | 1 | \(\ast\) | 0 |
\(J(c_{\text{alt}}, x, y) = x\,y\)
Entwurf Addierwerk: Schritt 6
Schritt 6: Entwurf passender boolescher Funktionen
| \(c_{\text{alt}}\) | \(x\) | \(y\) | \(c_{\text{neu}}\) | \(s\) | \(J\) | \(K\) |
|---|---|---|---|---|---|---|
| 0 | 0 | 0 | 0 | 0 | 0 | \(\boldsymbol{\ast}\) |
| 0 | 0 | 1 | 0 | 1 | 0 | \(\boldsymbol{\ast}\) |
| 0 | 1 | 0 | 0 | 1 | 0 | \(\boldsymbol{\ast}\) |
| 0 | 1 | 1 | 1 | 0 | 1 | \(\boldsymbol{\ast}\) |
| 1 | 0 | 0 | 0 | 1 | \(\ast\) | 1 |
| 1 | 0 | 1 | 1 | 0 | \(\ast\) | 0 |
| 1 | 1 | 0 | 1 | 0 | \(\ast\) | 0 |
| 1 | 1 | 1 | 1 | 1 | \(\ast\) | 0 |
\(J(c_{\text{alt}}, x, y) = x\,y\)
Entwurf Addierwerk: Schritt 6
Schritt 6: Entwurf passender boolescher Funktionen
| \(c_{\text{alt}}\) | \(x\) | \(y\) | \(c_{\text{neu}}\) | \(s\) | \(J\) | \(K\) |
|---|---|---|---|---|---|---|
| 0 | 0 | 0 | 0 | 0 | 0 | \(\boldsymbol{\ast}\) |
| 0 | 0 | 1 | 0 | 1 | 0 | \(\boldsymbol{\ast}\) |
| 0 | 1 | 0 | 0 | 1 | 0 | \(\boldsymbol{\ast}\) |
| 0 | 1 | 1 | 1 | 0 | 1 | \(\boldsymbol{\ast}\) |
| 1 | 0 | 0 | 0 | 1 | \(\ast\) | 1 |
| 1 | 0 | 1 | 1 | 0 | \(\ast\) | 0 |
| 1 | 1 | 0 | 1 | 0 | \(\ast\) | 0 |
| 1 | 1 | 1 | 1 | 1 | \(\ast\) | 0 |
\(J(c_{\text{alt}}, x, y) = x\,y\)
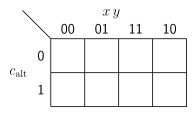
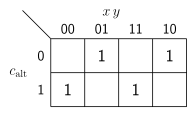
\(K(c_{\text{alt}}, x, y) = \overline{x}\,\overline{y}\)
Entwurf Addierwerk: Schritt 6
Schritt 6: Entwurf passender boolescher Funktionen
| \(c_{\text{alt}}\) | \(x\) | \(y\) | \(c_{\text{neu}}\) | \(s\) | \(J\) | \(K\) |
|---|---|---|---|---|---|---|
| 0 | 0 | 0 | 0 | 0 | 0 | \(\ast\) |
| 0 | 0 | 1 | 0 | 1 | 0 | \(\ast\) |
| 0 | 1 | 0 | 0 | 1 | 0 | \(\ast\) |
| 0 | 1 | 1 | 1 | 0 | 1 | \(\ast\) |
| 1 | 0 | 0 | 0 | 1 | \(\ast\) | 1 |
| 1 | 0 | 1 | 1 | 0 | \(\ast\) | 0 |
| 1 | 1 | 0 | 1 | 0 | \(\ast\) | 0 |
| 1 | 1 | 1 | 1 | 1 | \(\ast\) | 0 |
\(J(c_{\text{alt}}, x, y) = x\,y\)
\(K(c_{\text{alt}}, x, y) = \overline{x}\,\overline{y}\)
Entwurf Addierwerk: Schritt 6
Schritt 6: Entwurf passender boolescher Funktionen
| \(c_{\text{alt}}\) | \(x\) | \(y\) | \(c_{\text{neu}}\) | \(s\) | \(J\) | \(K\) |
|---|---|---|---|---|---|---|
| 0 | 0 | 0 | 0 | 0 | 0 | \(\ast\) |
| 0 | 0 | 1 | 0 | 1 | 0 | \(\ast\) |
| 0 | 1 | 0 | 0 | 1 | 0 | \(\ast\) |
| 0 | 1 | 1 | 1 | 0 | 1 | \(\ast\) |
| 1 | 0 | 0 | 0 | 1 | \(\ast\) | 1 |
| 1 | 0 | 1 | 1 | 0 | \(\ast\) | 0 |
| 1 | 1 | 0 | 1 | 0 | \(\ast\) | 0 |
| 1 | 1 | 1 | 1 | 1 | \(\ast\) | 0 |
\(J(c_{\text{alt}}, x, y) = x\,y\)
\(K(c_{\text{alt}}, x, y) = \overline{x}\,\overline{y}\)
Entwurf Addierwerk: Schritt 6
Schritt 6: Entwurf passender boolescher Funktionen
| \(c_{\text{alt}}\) | \(x\) | \(y\) | \(c_{\text{neu}}\) | \(s\) | \(J\) | \(K\) |
|---|---|---|---|---|---|---|
| 0 | 0 | 0 | 0 | 0 | 0 | \(\ast\) |
| 0 | 0 | 1 | 0 | 1 | 0 | \(\ast\) |
| 0 | 1 | 0 | 0 | 1 | 0 | \(\ast\) |
| 0 | 1 | 1 | 1 | 0 | 1 | \(\ast\) |
| 1 | 0 | 0 | 0 | 1 | \(\ast\) | 1 |
| 1 | 0 | 1 | 1 | 0 | \(\ast\) | 0 |
| 1 | 1 | 0 | 1 | 0 | \(\ast\) | 0 |
| 1 | 1 | 1 | 1 | 1 | \(\ast\) | 0 |
\(J(c_{\text{alt}}, x, y) = x\,y\)
\(K(c_{\text{alt}}, x, y) = \overline{x}\,\overline{y}\)
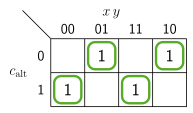
\[ \begin{aligned} s(c_{\text{alt}}, x, y) = {} & \overline{c_{\text{alt}}}\,\overline{x}\,y \vee \overline{c_{\text{alt}}}\,x\,\overline{y}\\ & \vee c_{\text{alt}}\,\overline{x}\,\overline{y} \vee c_{\text{alt}}\,x\,y \end{aligned} \]
Entwurf Addierwerk: Schritt 6
Schritt 6: Entwurf passender boolescher Funktionen
| \(c_{\text{alt}}\) | \(x\) | \(y\) | \(c_{\text{neu}}\) | \(s\) | \(J\) | \(K\) |
|---|---|---|---|---|---|---|
| 0 | 0 | 0 | 0 | 0 | 0 | \(\ast\) |
| 0 | 0 | 1 | 0 | 1 | 0 | \(\ast\) |
| 0 | 1 | 0 | 0 | 1 | 0 | \(\ast\) |
| 0 | 1 | 1 | 1 | 0 | 1 | \(\ast\) |
| 1 | 0 | 0 | 0 | 1 | \(\ast\) | 1 |
| 1 | 0 | 1 | 1 | 0 | \(\ast\) | 0 |
| 1 | 1 | 0 | 1 | 0 | \(\ast\) | 0 |
| 1 | 1 | 1 | 1 | 1 | \(\ast\) | 0 |
\(J(c_{\text{alt}}, x, y) = x\,y\)
\(K(c_{\text{alt}}, x, y) = \overline{x}\,\overline{y}\)
\(s(c_{\text{alt}}, x, y) = c_{\text{alt}} \oplus x \oplus y\)
Entwurf Addierwerk: Schritt 7
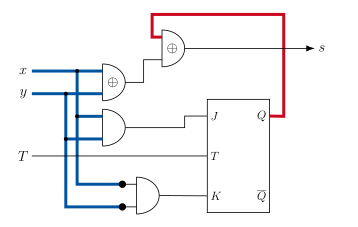
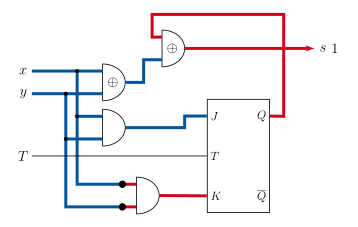
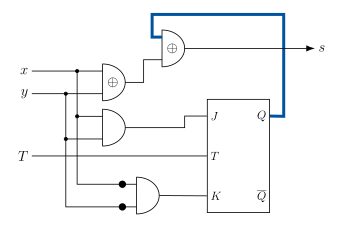
Schritt 7: Entwurf passender Schaltnetze
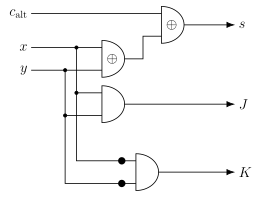
\(J(c_{\text{alt}}, x, y) = x\,y\)
\(K(c_{\text{alt}}, x, y) = \overline{x}\,\overline{y}\)
\(s(c_{\text{alt}}, x, y) = c_{\text{alt}} \oplus x \oplus y\)
Entwurf Addierwerk: Schritt 8
Schritt 8: Entwurf des vollständigen Schaltwerks
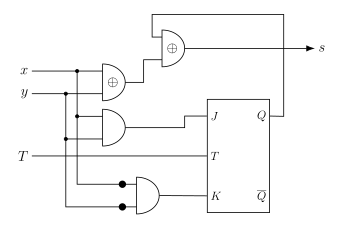
Entwurf Addierwerk: Schritt 8
Schritt 8: Entwurf des vollständigen Schaltwerks
| \(J\) | \(K\) | \(Q\) |
|---|---|---|
| 0 | 0 | \(Q\) |
| 0 | 1 | 0 |
| 1 | 0 | 1 |
| 1 | 1 | \(\overline{Q}\) |
Entwurf Addierwerk: Schritt 8
Schritt 8: Entwurf des vollständigen Schaltwerks
| \(J\) | \(K\) | \(Q\) |
|---|---|---|
| 0 | 0 | \(Q\) |
| 0 | 1 | 0 |
| 1 | 0 | 1 |
| 1 | 1 | \(\overline{Q}\) |
Entwurf Addierwerk: Schritt 8
Schritt 8: Entwurf des vollständigen Schaltwerks
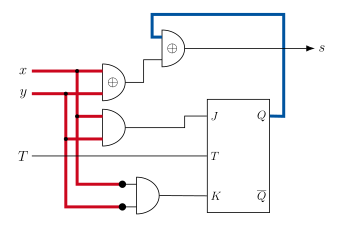
| \(J\) | \(K\) | \(Q\) |
|---|---|---|
| 0 | 0 | \(Q\) |
| 0 | 1 | 0 |
| 1 | 0 | 1 |
| 1 | 1 | \(\overline{Q}\) |
Entwurf Addierwerk: Schritt 8
Schritt 8: Entwurf des vollständigen Schaltwerks
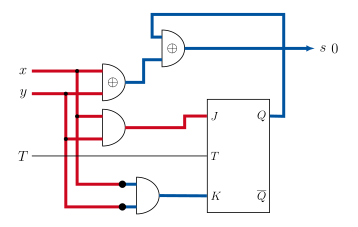
| \(J\) | \(K\) | \(Q\) |
|---|---|---|
| 0 | 0 | \(Q\) |
| 0 | 1 | 0 |
| 1 | 0 | 1 |
| 1 | 1 | \(\overline{Q}\) |
Entwurf Addierwerk: Schritt 8
Schritt 8: Entwurf des vollständigen Schaltwerks
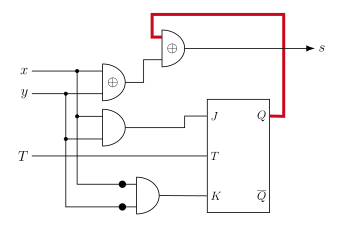
| \(J\) | \(K\) | \(Q\) |
|---|---|---|
| 0 | 0 | \(Q\) |
| 0 | 1 | 0 |
| 1 | 0 | 1 |
| 1 | 1 | \(\overline{Q}\) |
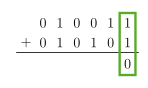
Entwurf Addierwerk: Schritt 8
Schritt 8: Entwurf des vollständigen Schaltwerks
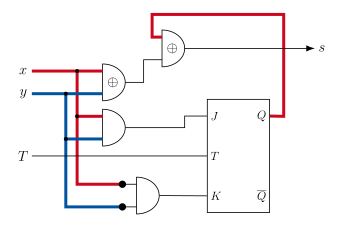
| \(J\) | \(K\) | \(Q\) |
|---|---|---|
| 0 | 0 | \(Q\) |
| 0 | 1 | 0 |
| 1 | 0 | 1 |
| 1 | 1 | \(\overline{Q}\) |
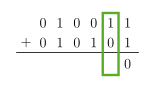
Entwurf Addierwerk: Schritt 8
Schritt 8: Entwurf des vollständigen Schaltwerks
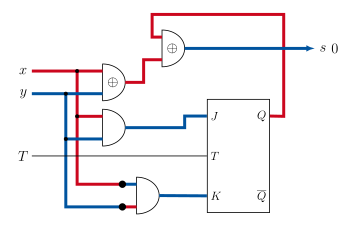
| \(J\) | \(K\) | \(Q\) |
|---|---|---|
| 0 | 0 | \(Q\) |
| 0 | 1 | 0 |
| 1 | 0 | 1 |
| 1 | 1 | \(\overline{Q}\) |
Entwurf Addierwerk: Schritt 8
Schritt 8: Entwurf des vollständigen Schaltwerks
| \(J\) | \(K\) | \(Q\) |
|---|---|---|
| 0 | 0 | \(Q\) |
| 0 | 1 | 0 |
| 1 | 0 | 1 |
| 1 | 1 | \(\overline{Q}\) |
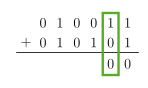
Entwurf Addierwerk: Schritt 8
Schritt 8: Entwurf des vollständigen Schaltwerks
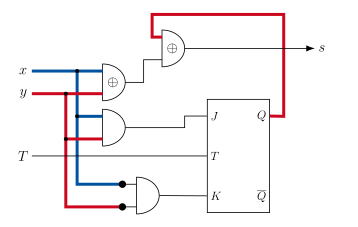
| \(J\) | \(K\) | \(Q\) |
|---|---|---|
| 0 | 0 | \(Q\) |
| 0 | 1 | 0 |
| 1 | 0 | 1 |
| 1 | 1 | \(\overline{Q}\) |
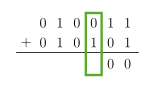
Entwurf Addierwerk: Schritt 8
Schritt 8: Entwurf des vollständigen Schaltwerks
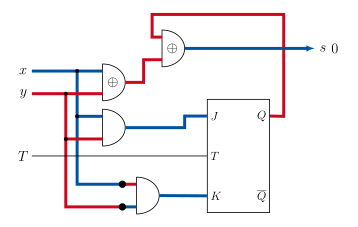
| \(J\) | \(K\) | \(Q\) |
|---|---|---|
| 0 | 0 | \(Q\) |
| 0 | 1 | 0 |
| 1 | 0 | 1 |
| 1 | 1 | \(\overline{Q}\) |
Entwurf Addierwerk: Schritt 8
Schritt 8: Entwurf des vollständigen Schaltwerks
| \(J\) | \(K\) | \(Q\) |
|---|---|---|
| 0 | 0 | \(Q\) |
| 0 | 1 | 0 |
| 1 | 0 | 1 |
| 1 | 1 | \(\overline{Q}\) |
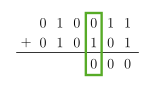
Entwurf Addierwerk: Schritt 8
Schritt 8: Entwurf des vollständigen Schaltwerks
| \(J\) | \(K\) | \(Q\) |
|---|---|---|
| 0 | 0 | \(Q\) |
| 0 | 1 | 0 |
| 1 | 0 | 1 |
| 1 | 1 | \(\overline{Q}\) |
Entwurf Addierwerk: Schritt 8
Schritt 8: Entwurf des vollständigen Schaltwerks
| \(J\) | \(K\) | \(Q\) |
|---|---|---|
| 0 | 0 | \(Q\) |
| 0 | 1 | 0 |
| 1 | 0 | 1 |
| 1 | 1 | \(\overline{Q}\) |
Entwurf Addierwerk: Schritt 8
Schritt 8: Entwurf des vollständigen Schaltwerks
| \(J\) | \(K\) | \(Q\) |
|---|---|---|
| 0 | 0 | \(Q\) |
| 0 | 1 | 0 |
| 1 | 0 | 1 |
| 1 | 1 | \(\overline{Q}\) |
Entwurf Addierwerk: Schritt 8
Schritt 8: Entwurf des vollständigen Schaltwerks
| \(J\) | \(K\) | \(Q\) |
|---|---|---|
| 0 | 0 | \(Q\) |
| 0 | 1 | 0 |
| 1 | 0 | 1 |
| 1 | 1 | \(\overline{Q}\) |
Entwurf Addierwerk: Schritt 8
Schritt 8: Entwurf des vollständigen Schaltwerks
| \(J\) | \(K\) | \(Q\) |
|---|---|---|
| 0 | 0 | \(Q\) |
| 0 | 1 | 0 |
| 1 | 0 | 1 |
| 1 | 1 | \(\overline{Q}\) |
Entwurf Addierwerk: Schritt 8
Schritt 8: Entwurf des vollständigen Schaltwerks
| \(J\) | \(K\) | \(Q\) |
|---|---|---|
| 0 | 0 | \(Q\) |
| 0 | 1 | 0 |
| 1 | 0 | 1 |
| 1 | 1 | \(\overline{Q}\) |
Entwurf Addierwerk: Schritt 8
Schritt 8: Entwurf des vollständigen Schaltwerks
| \(J\) | \(K\) | \(Q\) |
|---|---|---|
| 0 | 0 | \(Q\) |
| 0 | 1 | 0 |
| 1 | 0 | 1 |
| 1 | 1 | \(\overline{Q}\) |
Entwurf Addierwerk: Schritt 8
Schritt 8: Entwurf des vollständigen Schaltwerks
| \(J\) | \(K\) | \(Q\) |
|---|---|---|
| 0 | 0 | \(Q\) |
| 0 | 1 | 0 |
| 1 | 0 | 1 |
| 1 | 1 | \(\overline{Q}\) |
Entwurf Addierwerk: Schritt 8
Schritt 8: Entwurf des vollständigen Schaltwerks
| \(J\) | \(K\) | \(Q\) |
|---|---|---|
| 0 | 0 | \(Q\) |
| 0 | 1 | 0 |
| 1 | 0 | 1 |
| 1 | 1 | \(\overline{Q}\) |
Entwurf Addierwerk: Schritt 8
Schritt 8: Entwurf des vollständigen Schaltwerks
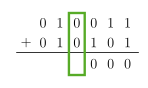
Beobachtung: Eingabe (0,0) im letzten Takt wichtig
Initialisierung? Eingabe (0,0)
Initialisierung
Initialisierung: Eingabe (0,0)
Ziel: Löschen des Übertrags \(Q_{neu}\)
- \(Q_{neu}=0\) für \((J,K)=(0,*)\) oder \((J,K)=(*,1)\) \(\Rightarrow (J,K)=(0,1)\)
- \((J,K)=(0,1)\) \(\Rightarrow\) \((x,y)=(0,0)\)
| \(c_{\text{alt}}\) | \(x\) | \(y\) | \(c_{\text{neu}}\) | \(s\) | \(J\) | \(K\) |
|---|---|---|---|---|---|---|
| 0 | 0 | 0 | 0 | 0 | 0 | \(*\) |
| 0 | 0 | 1 | 0 | 1 | 0 | \(*\) |
| 0 | 1 | 0 | 0 | 1 | 0 | \(*\) |
| 0 | 1 | 1 | 1 | 0 | 1 | \(*\) |
| 1 | 0 | 0 | 0 | 1 | \(*\) | 1 |
| 1 | 0 | 1 | 1 | 0 | \(*\) | 0 |
| 1 | 1 | 0 | 1 | 0 | \(*\) | 0 |
| 1 | 1 | 1 | 1 | 1 | \(*\) | 0 |
| \(Q_{\text{alt}}\) | \(Q_{\text{neu}}\) | \(J\) | \(K\) |
|---|---|---|---|
| 0 | 0 | 0 | \(*\) |
| 0 | 1 | 1 | \(*\) |
| 1 | 0 | \(*\) | 1 |
| 1 | 1 | \(*\) | 0 |
Eine gute Idee verallgemeinern
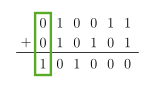
Erinnerung: Wir kennen das schon vom Halbaddierer…
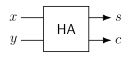
mit \(x+y=2c+s=(c0)_2+s\)
Klar: Das funktioniert auch für alle \(n\) Stellen parallel.
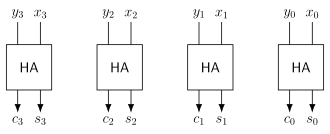
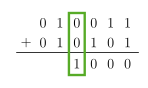
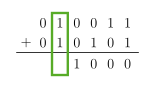
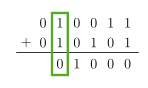
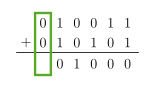
\(\begin{array}{rcl} x_3'\,x_2'\,x_1'\,x_0' & = & s_3\,s_2\,s_1\,s_0\\ \text{Ü}\;y_3'\,y_2'\,y_1'\,y_0' & = & c_3\,c_2\,c_1\,c_0\,0 \end{array}\)
Fortschritt? in \(y\) hinten „neue“ 0, also nach \(\le n\) Takten \(y = 0\)
Schematische Darstellung
Schematische Darstellung von Neumann-Addierwerk für \(n = 3\)
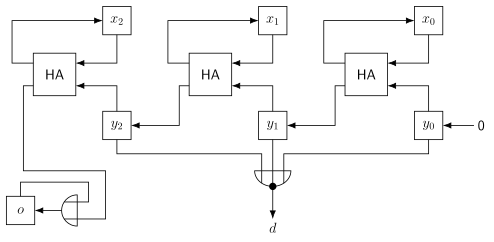
Die \(x_i\) und \(y_i\) und Ü (in der Abbildung mit \(o\) bezeichnet) sind Speicher, die mit Flip-Flops realisiert werden
Schematische Darstellung
Schematische Darstellung von Neumann-Addierwerk für \(n = 3\)